Waarom een robothand bouwen zo verrekt lastig blijkt
<p>Een humanoïde robot kan tegenwoordig een backflip maken, maar struikelt vaak over het simpelweg opvouwen van een shirt of het oppakken van een spons. Onderzoekers wijzen de hand aan als een van de grootste obstakels op weg naar bruikbare huishoudrobots. Het probleem zit niet in de motoren, maar in het gevoel.</p>
Een backflip lijkt ingewikkelder dan een shirt oppakken, maar voor een robot is het tegenovergestelde waar. Een salto is een vaste reeks bewegingen die van tevoren precies is te programmeren en te oefenen. Huishoudelijk werk zit vol verrassingen: objecten buigen, glippen weg, zijn zacht of juist breekbaar, en liggen nooit twee keer op precies dezelfde plek.
Een hand is meer dan vingers met motoren
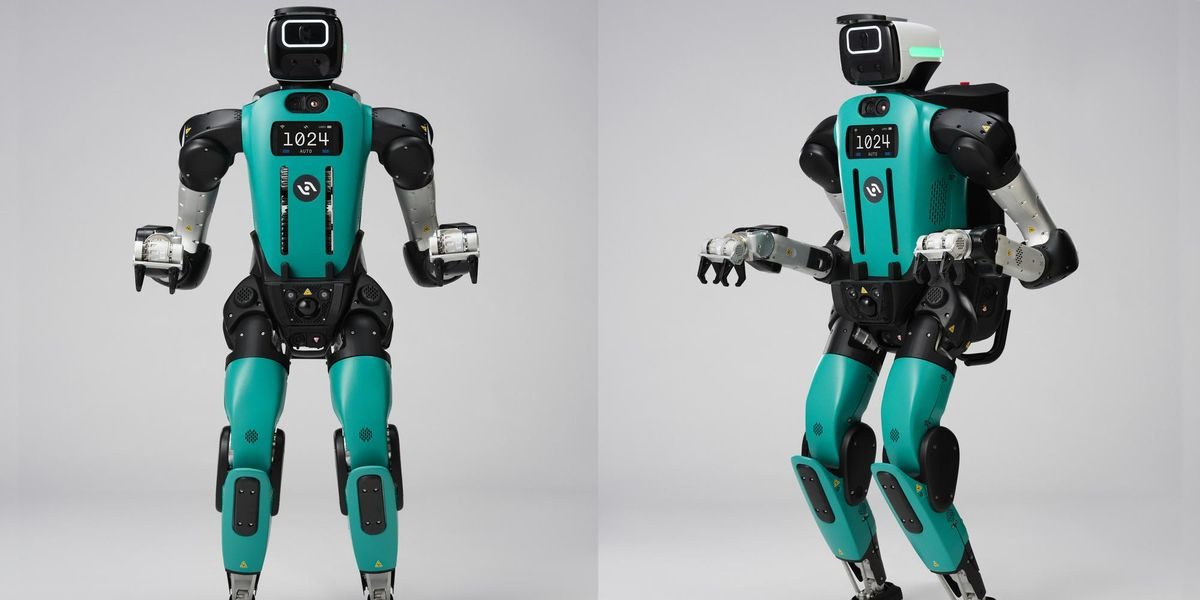
Een mensenhand combineert mechaniek, gevoel en besturing in een piepklein pakket. Zonder erbij na te denken passen we onze grip voortdurend aan: iets steviger vastpakken als het dreigt te glippen, losser als het object zacht blijkt. Een robot moet dat allemaal opbouwen uit sensoren en software. Camera's alleen volstaan niet: een robot kan met een camera zien dat hij een ei vasthoudt, maar niet voelen hoe dicht hij bij het breken ervan zit. Daarom investeren onderzoekers steeds meer in tactiele sensoren die druk en beweging in de vingertoppen meten. Een studie van de Zhejiang University, gepubliceerd in 2026 in Science Robotics, combineerde visuele en tactiele informatie met reinforcement learning en imitatieleren. Het resultaat: een slagingspercentage van 85 procent bij vijf complexe taken met 25 verschillende objecten.
De echte wereld laat zich niet programmeren
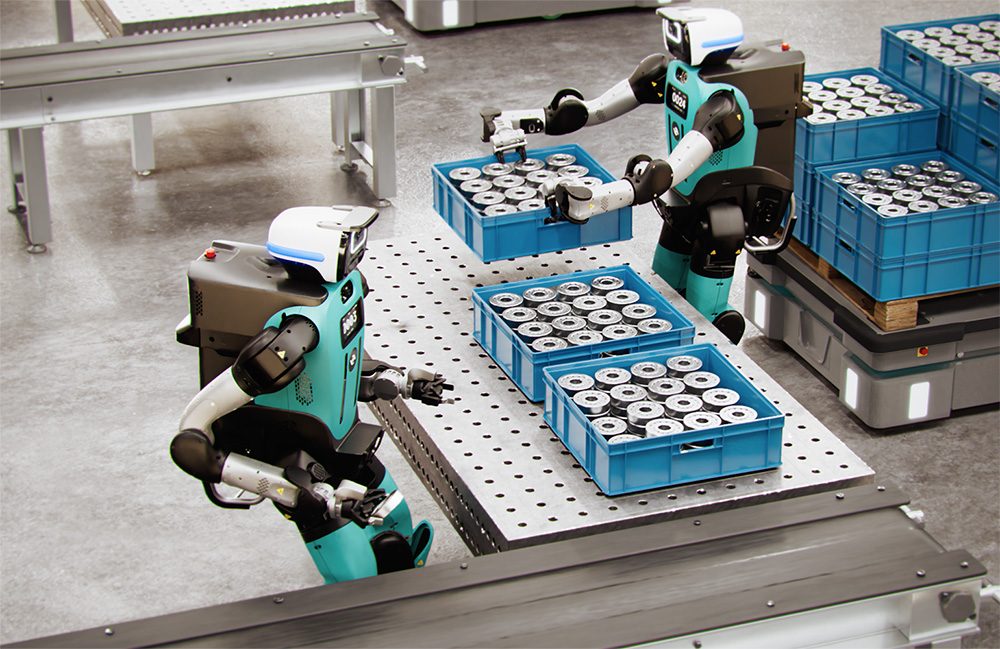
Fabrieksrobots hebben het relatief makkelijk: dezelfde beweging, duizenden keren, in een omgeving die volledig onder controle is. Thuis is dat onmogelijk. Een shirt ligt elke keer anders gekreukeld, een glas kan halfvol zijn, een plastic zak heeft geen vaste vorm. Onderzoekers van Ohio State University noemen dit een kernprobleem van huishoudrobots: fysiek contact met zachte, breekbare of onregelmatige voorwerpen is extreem lastig te modelleren. Bovendien moet de robot vaak tegelijk bewegen én grijpen, wat vraagt om bimanuale manipulatie: het gecoördineerd gebruiken van twee handen, zoals wij dat continu doen zonder erbij stil te staan.
Data is de ontbrekende schakel
Moderne robots worden steeds vaker getraind in plaats van geprogrammeerd, met behulp van vision-language-action-modellen die beeld, taal en beweging combineren. Het probleem is dat er geen internetschaal aan data bestaat van mensen die duizenden voorwerpen manipuleren terwijl hun tastzin wordt vastgelegd. Vakblad IEEE noemt tactiele data daarom een groot knelpunt: visuele datasets zijn enorm, tactiele datasets piepklein. Bedrijven experimenteren met teleoperatie, draagbare sensoren en simulaties om dat gat te dichten.
Grote spelers volgen elk hun eigen pad. Unitree's G1 kan worden uitgerust met een driewegvingerige hand met krachtregeling, Apptronik's Apollo draait om tientallen actuator-iteraties, en 1X's NEO richt zich expliciet op huishoudelijk werk. Geen van allen heeft het probleem opgelost: een robot die één taak beheerst, is iets anders dan een robot die acht uur lang zelfstandig in een onbekend huis werkt. Zolang machines niet continu kunnen voelen, voorspellen en bijsturen zoals onze vingers dat doen, blijft een handdoek oprapen soms lastiger dan een salto.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Zolang robothanden geen betrouwbaar gevoel hebben, blijven huishoudrobots beperkt tot gecontroleerde taken en duurt het langer voordat ze zelfstandig in huizen aan de slag kunnen. Vooruitgang in tactiele sensoren en trainingsdata bepaalt hoe snel dat verandert, meer dan spectaculaire stunts als een backflip.
- Tactiele sensor
- Een sensor in een robotvinger die druk, textuur en slip meet, vergelijkbaar met onze tastzin.
- Reinforcement learning
- Een trainingsmethode waarbij een systeem leert door zelf te proberen en beloond te worden voor goede resultaten.
- Bimanuale manipulatie
- Het gecoördineerd gebruiken van twee handen of armen om een taak samen uit te voeren.
- Vision-language-action-model
- Een AI-model dat camerabeelden, taalinstructies en robotbewegingen combineert om taken uit te voeren.
- Imitatieleren
- Een trainingsmethode waarbij een robot leert door menselijke demonstraties na te bootsen.
- Teleoperatie
- Het op afstand besturen van een robot door een mens, vaak gebruikt om trainingsdata te verzamelen.
- Actuator
- Het onderdeel dat een robot in beweging brengt, te vergelijken met een spier.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.