Robotica › Autonome voertuigen & swarm robotics
Uber is Waymo te snel af met eerste robotaxi's in Londen
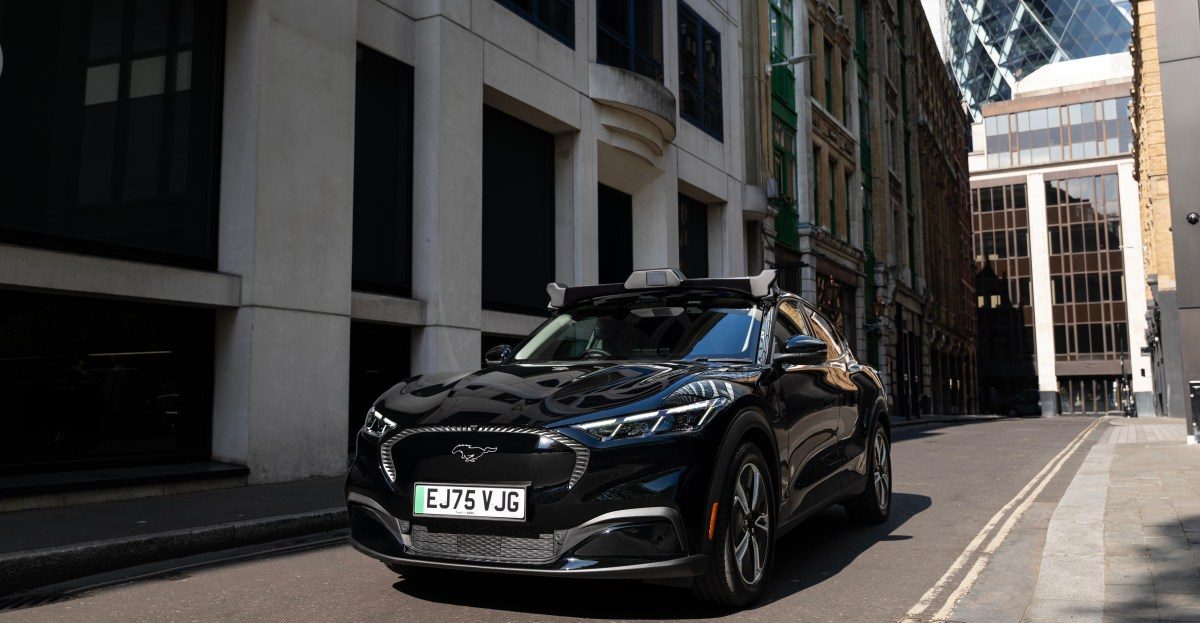
Uber heeft in Londen de eerste zelfrijdende taxi's op de openbare weg gezet, nog vóór concurrent Waymo. De auto's rijden op software van het Britse bedrijf Wayve en hebben voorlopig nog een veiligheidschauffeur aan boord.
Londenaren kunnen vanaf nu een ritje boeken in een robotaxi via de Uber-app. Het gaat om de eerste commerciële zelfrijdende taxidienst in de Britse hoofdstad. Uber werkt hiervoor samen met Wayve, een startup uit Cambridge die software ontwikkelt waarmee auto's zichzelf besturen. Daarmee is Uber zijn Amerikaanse rivaal Waymo te snel af: dat bedrijf had al aangekondigd dit jaar naar Londen te komen, maar is er nog niet.
Geen lasers, geen grenzen
De auto's van Wayve rijden zonder lidar, de laserscanner die veel andere robotaxibedrijven, waaronder Waymo, gebruiken om de omgeving in 3D te scannen. Wayve vertrouwt in plaats daarvan op camera's en radar, gecombineerd met een zelflerend besturingssysteem. Daarmee zit het bedrijf in hetzelfde kamp als Tesla, dat ook geen lidar gebruikt voor zijn robotaxi's. Wayve benadrukt dat de software op vrijwel elke combinatie van sensoren en chips kan draaien.
Opvallend is ook dat er geen geofencing wordt toegepast: de virtuele grens waarbinnen zelfrijdende auto's doorgaans moeten blijven. Andere aanbieders beperken hun dienst vaak tot een paar vooraf goedgekeurde wijken. Wayve claimt dat zijn systeem, dat het zelf AV2.0 noemt, flexibeler is dan traditionele zelfrijdende software die leunt op gedetailleerde kaarten en vaste regels.
Nog een chauffeur achter het stuur
Voorlopig zit er nog altijd een door Transport for London gecertificeerde veiligheidschauffeur voorin. Die grijpt volgens Uber niet actief in, maar houdt wel toezicht. Op termijn moeten de auto's volledig zonder mens kunnen rijden. Reizigers die een rit boeken via UberX, Uber Comfort of Uber Electric kunnen in de instellingen aangeven dat ze een zelfrijdende auto willen, al is dat geen garantie. De vloot bestaat nu uit elektrische Ford Mustang Mach-E's; later moet de Nissan Leaf erbij komen. Onderhoud gebeurt door Uber, in samenwerking met wagenparkbeheerder Otto Car.
Strijd om de toekomst van de taxirit
Wayve, opgericht in 2017 door twee promovendi machine learning van de Universiteit van Cambridge, haalde dit jaar 1,2 miljard dollar op bij onder meer Uber, Nvidia, Stellantis, Nissan en Mercedes-Benz. Het bedrijf werkt ook aan handsfree rijtechniek voor Stellantis. Uber zegt in totaal meer dan 10 miljard dollar te willen investeren in zijn robotaxi-activiteiten en werkt daarnaast samen met partijen als Zoox, Avride, Nuro, Motional en Waabi.
De lancering markeert ook een principieel verschil tussen Uber en Waymo. Uber wil een hybride netwerk van menselijke chauffeurs en zelfrijdende auto's naast elkaar laten bestaan, terwijl Waymo inzet op een dienst die volledig zonder chauffeur werkt. In steden als Austin en Atlanta werken beide bedrijven nog samen, maar de spanning tussen hun visies groeit. Ook verhuurdienst Lyft mengt zich in de Londense markt: dat bedrijf test, samen met het Chinese Baidu, een eigen robotaxidienst in de wijk Brent.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? De lancering in Londen laat zien dat zelfrijdende taxi's ook buiten de VS en China levensvatbaar kunnen zijn, en dat verschillende technische aanpakken (met en zonder lidar) naast elkaar concurreren. Als Uber en Wayve zonder grote incidenten kunnen opschalen, kan dat andere Europese steden over de streep trekken om robotaxi's toe te laten.
- Robotaxi
- Een taxi die zonder chauffeur passagiers vervoert, aangestuurd door zelfrijdende software.
- Lidar
- Een sensor die met laserlicht de omgeving in 3D in kaart brengt; veel zelfrijdende auto's gebruiken dit, maar Wayve en Tesla doen het zonder.
- Geofencing
- Het instellen van een virtuele grens waarbinnen een voertuig of dienst mag opereren; Wayve's systeem werkt juist zonder zo'n grens.
- Veiligheidschauffeur
- Een gecertificeerde bestuurder die in een zelfrijdende auto plaatsneemt om in te grijpen als dat nodig is, ook al bestuurt die persoon de auto normaal niet actief.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.