Humanoïde robots: AI is er klaar voor, de hardware in de gewrichten nog niet
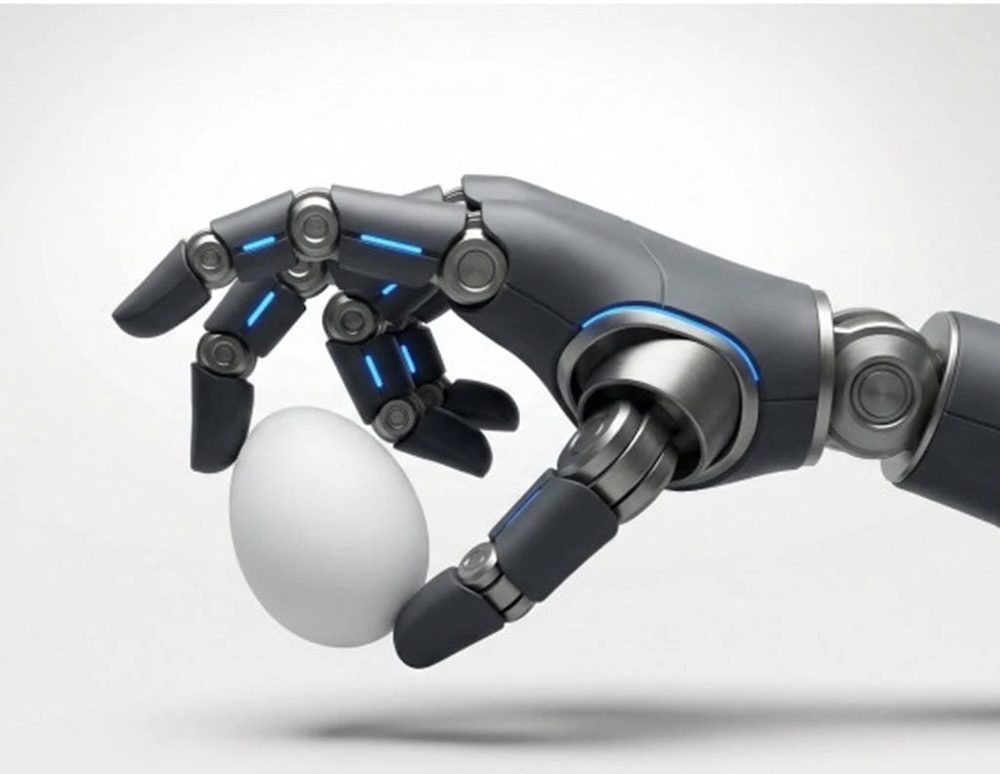
Kunstmatige intelligentie leert humanoïde robots steeds beter waarnemen en beslissen, maar die beslissingen omzetten in soepele, veilige beweging blijkt de grootste hindernis. Elk gewricht moet motoren, sensoren, vermogenselektronica en veiligheidssystemen herbergen binnen een paar centimeter ruimte en een minimum aan gewicht.
Een humanoïde robot die een kopje thee aangeeft, klinkt eenvoudig. Toch schuilt daarin een van de grootste technische uitdagingen van de robotica. Terwijl AI-modellen steeds beter worden in het herkennen van objecten en het plannen van taken, blijft de fysieke uitvoering ervan een apart en hardnekkig probleem. Dat stelt Andreas Friedrich, technisch directeur bij chipmaker Allegro MicroSystems, die in oktober spreekt op de vakbeurs RoboBusiness in Santa Clara.
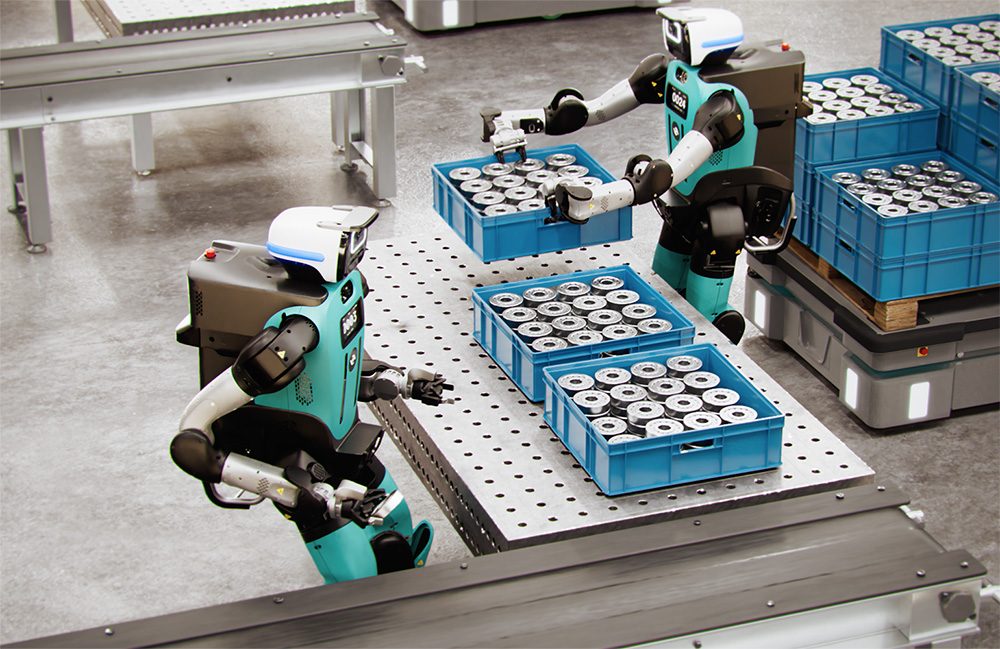
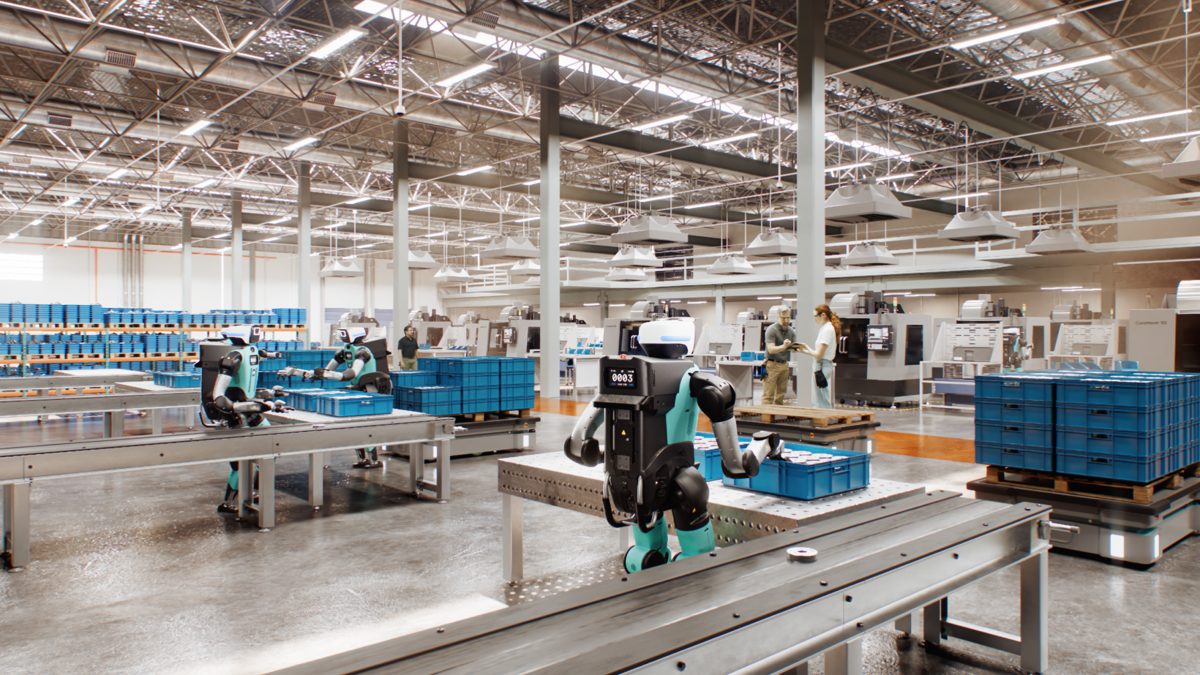
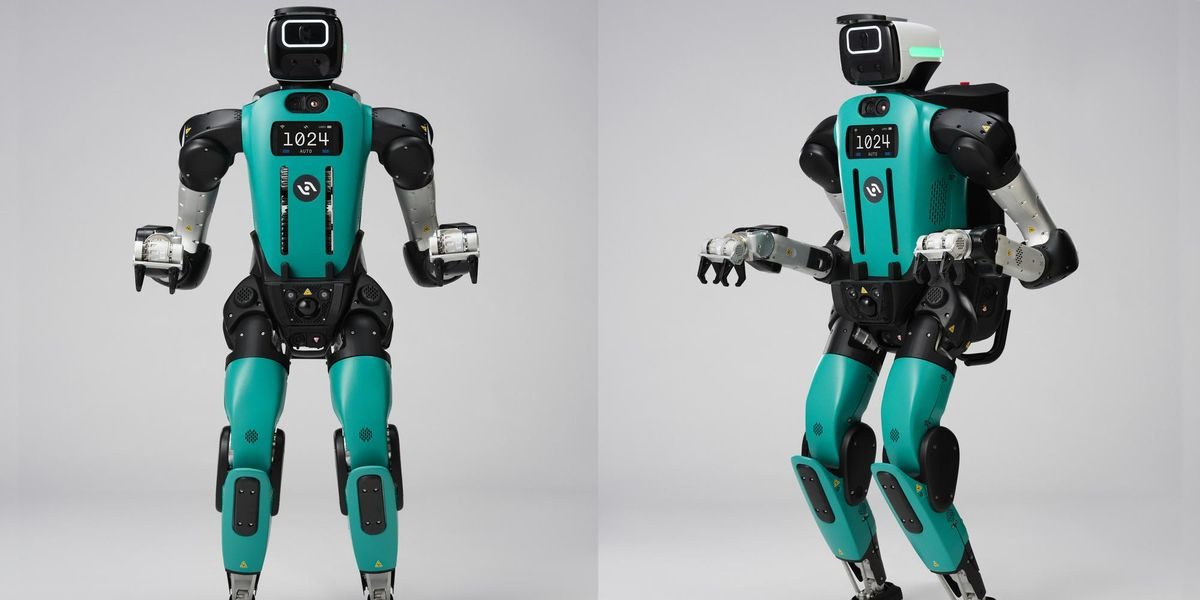
Het verschil met traditionele industriële robots is groot. Een robotarm op een fabrieksvloer heeft zes of zeven bewegingsassen en blijft zijn hele werkzame leven op dezelfde plek staan. Gewicht speelt nauwelijks een rol: dikke stroomkabels voeren energie aan, en de actuatoren worden aangestuurd vanuit kasten die naast de robot staan. Een humanoïde robot heeft die luxe niet. Met dertig of meer graden van vrijheid moet alle elektronica gewoon meereizen: in armen, benen, handen en vingers. Elke gram weegt mee in het energieverbruik, en elke millimeter ruimte is schaars, vooral in vingers en handen waar meerdere motoren en sensoren in een piepklein volume moeten passen.
Waarom de stroomvoorziening bepaalt hoe soepel een robot beweegt
De manier waarop stroom door een robot wordt geleid, blijkt bepalend voor hoe licht en efficiënt het geheel kan worden. Vroege robotsystemen werkten vaak met relatief lage spanning, maar de nieuwste generatie humanoïden stapt over op 48 volt gelijkstroom. De natuurkunde verklaart waarom: bij gelijk vermogen daalt de benodigde stroomsterkte met een factor vier als de spanning van 12 naar 48 volt gaat. Dat betekent dunnere, lichtere bekabeling. Omdat warmteverlies kwadratisch meeschaalt met de stroomsterkte, dalen de verliezen in de bedrading zelfs met een factor zestien. Minder gewicht aan kabels betekent minder energie nodig om te bewegen, en minder warmteontwikkeling maakt het makkelijker om elektronica in gewrichten te proppen die geen ruimte hebben voor uitgebreide koeling. Toch heeft hogere spanning ook een keerzijde: bij snel afremmen gaan motoren zich als generator gedragen en kunnen ze kortstondig spanningspieken opwekken die veel hoger liggen dan normaal. De elektronica moet daartegen bestand zijn zonder schade of verlies van controle.
Voelen, corrigeren en veilig blijven in de besturingslus
Een AI-systeem kan besluiten dat een robot een voorwerp moet oppakken, maar die opdracht levert op zichzelf nog geen bruikbare beweging op. Elk gewricht moet voortdurend bijhouden waar het zich bevindt, hoe het beweegt en hoeveel kracht het uitoefent. Positie-, stroom- en krachtgegevens voeden een gesloten regelkring die de werkelijke beweging vergelijkt met de gewenste beweging en het motorgedrag continu bijstuurt. Dat vraagt om verfijnde krachtregeling: een schouder en een vinger hebben compleet verschillende mechanische eisen, en grote motoren kunnen elektromagnetische storing veroorzaken waar gevoelige sensoren tegen bestand moeten zijn.
Naarmate humanoïden dichter bij mensen gaan werken, wordt veiligheid onderdeel van het besturingssysteem zelf in plaats van een aparte laag. Waar fabrieksrobots vaak achter hekken staan, moet een robot die in een huis of naast een fabrieksmedewerker werkt zelf voortdurend fouten en afwijkend gedrag detecteren en op tijd naar een veilige toestand schakelen. Ontwerpers kunnen daarbij leren van de auto-industrie, waar elektronische stuur- en remsystemen al decennia met vergelijkbare combinaties van vermogenselektronica, sensoren en veiligheidsdiagnostiek werken.
Ook tastzin wordt cruciaal. Huidige robots zien en herkennen objecten goed dankzij camera's en AI, maar missen vaak het directe gevoel dat mensen gebruiken om hun grip tijdens het vastpakken bij te sturen. Tactiele sensoren in vingertoppen en andere oppervlakken moeten robots vertellen wat er gebeurt zodra ze iets aanraken, zodat ze hun beweging razendsnel kunnen aanpassen. Volgens Friedrich ligt de volgende grote doorbraak in de robotica niet zozeer bij slimmere algoritmes, maar bij de vraag of de fysieke systemen die beslissingen ook efficiënt, precies en veilig kunnen uitvoeren.
Achtergrond & begrippen
Wat betekent dit voor de toekomst? Zolang motoren, sensoren en vermogenselektronica niet compact, licht en veilig genoeg in een gewricht passen, blijft de fysieke behendigheid van humanoïde robots achter bij hun digitale intelligentie. Vooruitgang in elektronica-integratie en voedingsarchitectuur is daarom net zo bepalend voor de opmars van huishoud- en fabrieksrobots als vooruitgang in AI-modellen zelf.
- Actuator
- Het onderdeel dat elektrische energie omzet in mechanische beweging, te vergelijken met een spier in een robotgewricht.
- Graden van vrijheid
- Het aantal onafhankelijke bewegingsrichtingen dat een robot of gewricht kan maken; hoe meer, hoe flexibeler maar ook hoe complexer.
- Krachtregeling
- Een besturingsmethode waarbij een robot niet alleen positie, maar ook de uitgeoefende kracht meet en bijstuurt tijdens een beweging.
- Tactiele sensor
- Een sensor die aanraking en druk meet, zodat een robot kan voelen wat er gebeurt op het moment van contact.
- Gesloten regelkring
- Een besturingssysteem dat continu de werkelijke uitkomst meet en vergelijkt met het gewenste resultaat, om zichzelf voortdurend bij te sturen.
- Functionele veiligheid
- Het vakgebied dat zich richt op het ontwerpen van systemen die fouten en storingen automatisch detecteren en op tijd naar een veilige toestand schakelen.
- Elektromagnetische interferentie
- Ongewenste storing van elektronische signalen, veroorzaakt door elektromagnetische velden van bijvoorbeeld motoren, die gevoelige sensoren kan verstoren.
Bronnen
Dit artikel is met behulp van AI geschreven op basis van bovenstaande bronnen en is geen letterlijke vertaling. Zo werkt onze redactie.